คู่มือครบถ้วนสำหรับการหยิบในถังแบบสุ่ม
คู่มือครบถ้วนสำหรับการหยิบในถังแบบสุ่ม
การหยิบในถังแบบสุ่มคืออะไร?
การหยิบในถังแบบสุ่มคือภารกิจการทำงานอัตโนมัติด้วยหุ่นยนต์ที่ใช้หุ่นยนต์พร้อมกับกล้อง 3 มิติในการหยิบวัตถุที่ถูกจัดเรียงแบบสุ่ม โดยมีทิศทางและตำแหน่งที่ไม่รู้จักและไม่มีโครงสร้างจากถังหรือภาชนะ กระบวนการนี้มักจะถูกนำไปใช้ในสภาพแวดล้อมการผลิตและคลังสินค้า โดยมีเป้าหมายหลักคือการอัตโนมัติในการดึงวัตถุจากกองหรือภาชนะที่ไม่มีการจัดเรียงอย่างเป็นระเบียบ
ความคิดเห็นจากผู้เชี่ยวชาญ William Lemus,
ผู้จัดการฝ่ายวิศวกรประยุกต์การใช้งานต่างประเทศ,
Solomon Technology Corporation
อุตสาหกรรมที่ใช้การหยิบในถังแบบสุ่มและตัวอย่าง
การหยิบในถังแบบสุ่มมีความสำคัญในอุตสาหกรรมที่การจัดการและการคัดแยกวัตถุจากถังหรือภาชนะเป็นงานที่ทำซ้ำๆ ต้องใช้แรงงานและใช้เวลานาน ด้านล่างนี้คือตัวอย่างการใช้การหยิบในถังแบบสุ่มในหลากหลายอุตสาหกรรม
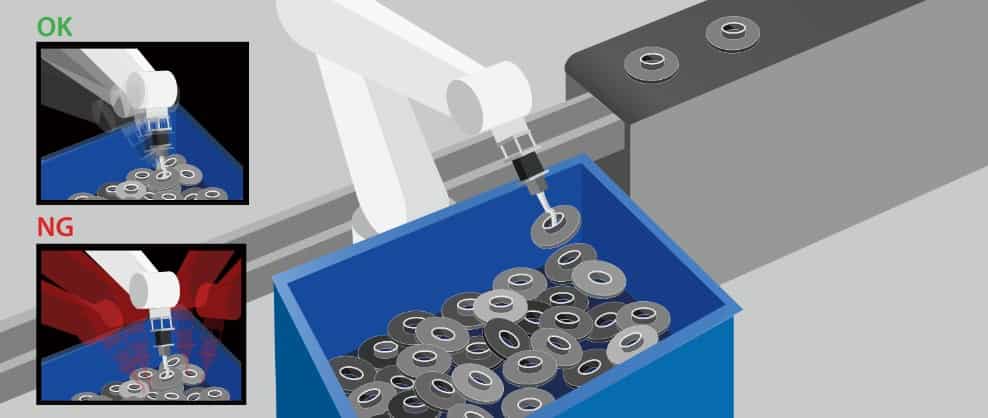
การสุ่มหยิบวัตถุโลหะจากถัง
โลจิสติกส์
ในอุตสาหกรรมโลจิสติกส์และการจัดเก็บสินค้า การหยิบในถังแบบสุ่มถูกใช้ในการคัดแยกและจัดการกับพัสดุจำนวนมากที่ถูกวางในถังแบบสุ่ม ตัวอย่างเช่น ในโครงการสำหรับแพลตฟอร์มอีคอมเมิร์ซระดับโลก พัสดุต่าง ๆ ถูกหยิบจากถังและวางลงบนสายพานลำเลียงด้วยความเร็วสูง ความท้าทายหลักคือการรักษาความเร็วในการหยิบให้เร็วในขณะที่ยังคงสามารถจัดการพัสดุหนักได้อย่างปลอดภัยเพื่อหลีกเลี่ยงข้อผิดพลาดในการจัดการหรือความเสียหาย โซลูชัน AI ของ Solomon ช่วยให้ระบบสามารถทำงานได้อย่างรวดเร็ว ตอบสนองความต้องการอัตราผลผลิตสูงพร้อมทั้งมั่นใจในความแม่นยำและความปลอดภัยในการจัดการพัสดุที่มีขนาดและน้ำหนักแตกต่างกัน
อุตสาหกรรมยานยนต์
ในอุตสาหกรรมยานยนต์ การหยิบในถังแบบสุ่มถูกใช้เพื่อจัดการและคัดแยกชิ้นส่วนของรถยนต์ ความท้าทายหลักสำหรับระบบการหยิบในถังคือการบรรลุความแม่นยำสูงเพื่อให้แน่ใจว่าชิ้นส่วนแต่ละชิ้นได้รับการจัดประเภทและหยิบอย่างถูกต้องและถูกวางอย่างถูกต้อง ในโครงการสำหรับผู้ผลิตรถยนต์ญี่ปุ่นรายใหญ่ AccuPick ถูกใช้เพื่อจัดการชิ้นส่วนยานยนต์อย่างแม่นยำ โดยหลีกเลี่ยงข้อผิดพลาดและข้อบกพร่องในการประกอบและการวางชิ้นส่วน ซึ่งช่วยเพิ่มประสิทธิภาพโดยรวม
อาหารและเครื่องดื่ม
ในอุตสาหกรรมอาหาร การหยิบในถังแบบสุ่มมีบทบาทสำคัญในการทำให้กระบวนการคัดแยกและจัดการผลิตภัณฑ์อาหารเป็นไปโดยอัตโนมัติ ซึ่งช่วยเพิ่มประสิทธิภาพการดำเนินงานอย่างมาก หนึ่งในโครงการที่น่าสนใจของ Solomon ในภาคนี้คือการร่วมมือกับบริษัทขนมขบเคี้ยวข้ามชาติชั้นนำในการหยิบคุกกี้บรรจุหีบห่อจากถังและถ่ายโอนไปยังสายพานลำเลียง ความท้าทายหลักคือเวลาในการทำงาน เพราะระบบต้องหยิบและวางคุกกี้ประมาณ 30 ถึง 35 ชิ้นต่อนาที การทำให้เป็นอัตโนมัติช่วยลดภาระทางกายภาพของผู้ปฏิบัติงาน ลดความเสี่ยงจากการบาดเจ็บที่เกี่ยวข้องกับกล้ามเนื้อและกระดูก และในที่สุดก็เพิ่มความปลอดภัยในสถานที่ทำงานและประสิทธิภาพของสายการผลิต
การผลิต
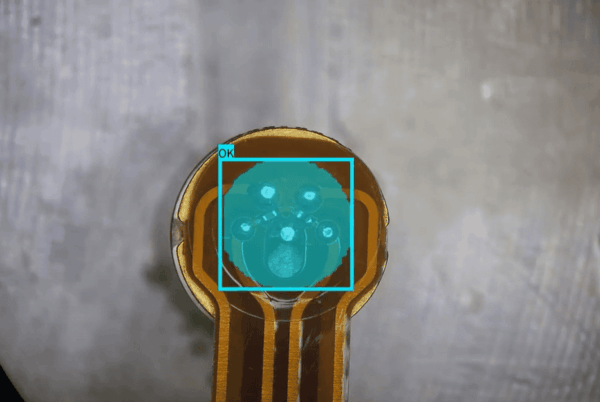
การหยิบในถังแบบสุ่มถูกใช้อย่างแพร่หลายในอุตสาหกรรมการผลิตเพื่อหยิบและคัดแยกส่วนประกอบต่างๆ ผู้ผลิตหุ่นยนต์อุตสาหกรรมและเครื่องจักรอัตโนมัติรายใหญ่ต้องการการหยิบในถังแบบสุ่มด้วยความเร็วสูงของวัตถุโลหะบางชนิด ความท้าทายหลักคือข้อกำหนดของเวลาในวงจรที่เข้มงวดและความแม่นยำ วัตถุต้องถูกวางซ้อนที่สถานีทิ้ง และข้อผิดพลาดในการหยิบอาจทำให้การวางผิดพลาดได้ วัตถุอาจถูกวางจากมุมมองด้านบนหรือด้านหลัง โดยมุมเอียงที่แตกต่างกัน ซึ่งต้องการให้ AI ตรวจจับแต่ละด้านและมุมของวัตถุอย่างแม่นยำเพื่อการวางที่ถูกต้อง ผิวมันของวัตถุโลหะยังเป็นความท้าทายเพิ่มเติมสำหรับกล้อง 3D เนื่องจากการสะท้อนแสงที่อาจทำให้ภาพ 2D และจุดเมฆ 3D เบี่ยงเบนไป ส่งผลให้ความแม่นยำในการหยิบลดลง เพื่อแก้ไขปัญหานี้ กล้อง 3D อุตสาหกรรม SolScan ที่ติดตั้งไฟโปรเจกเตอร์สีเขียวถูกใช้งานแทนไฟสีขาวปกติ
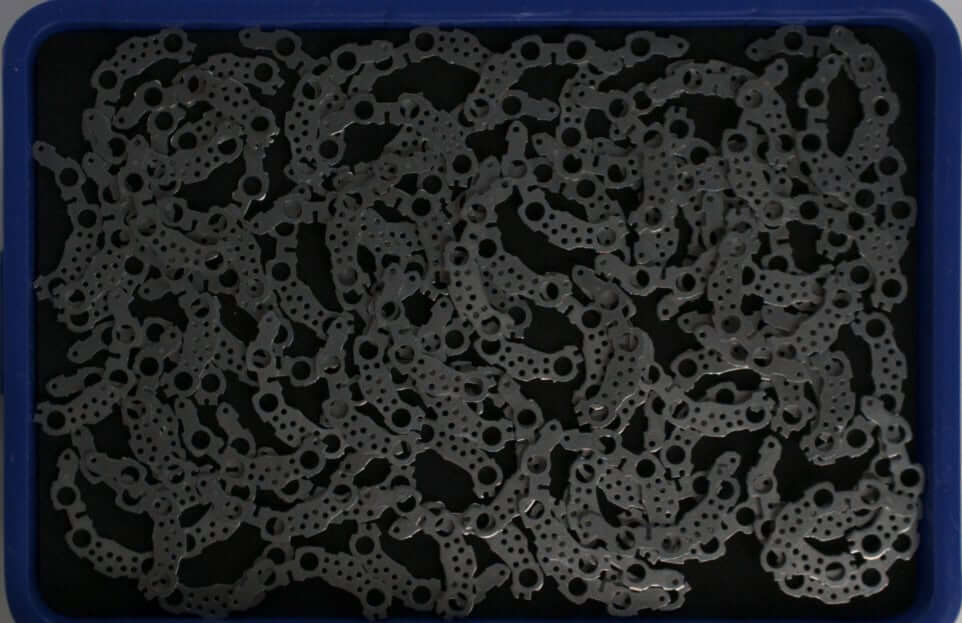
ภาพต้นฉบับ 2D
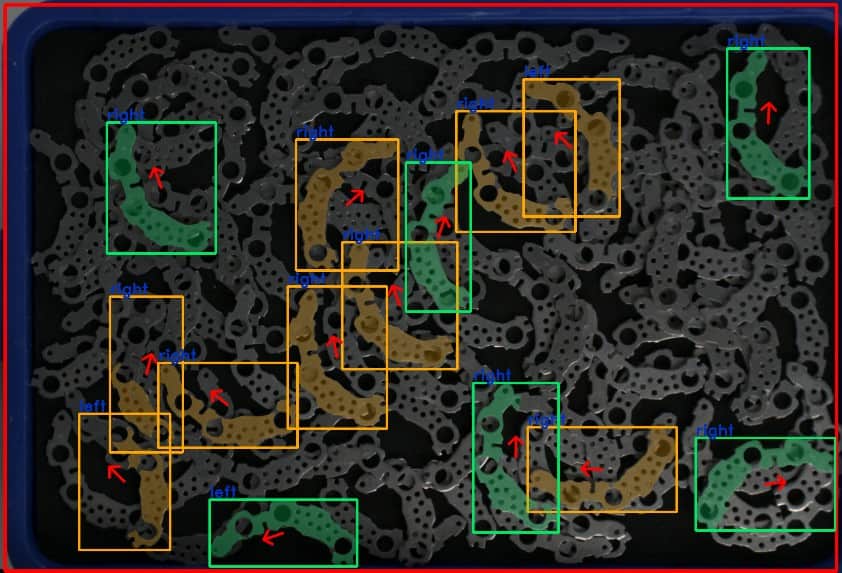
การตรวจจับ 2D ด้วยการรับรู้มุม
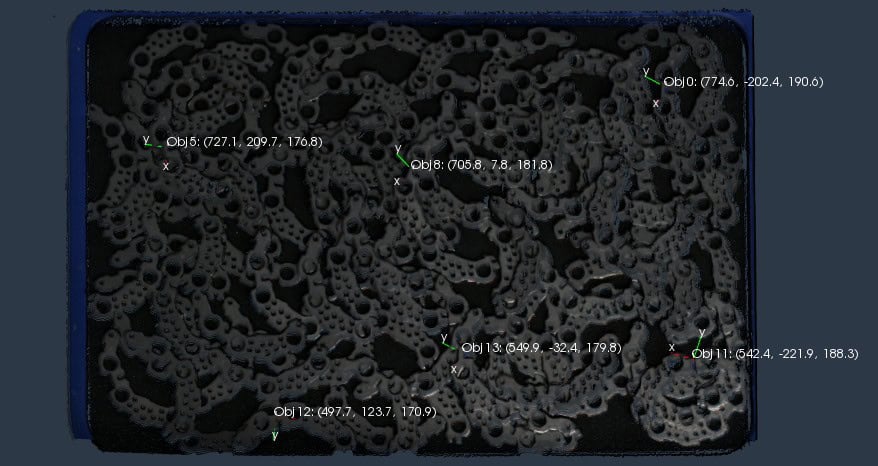
เมฆจุด 3D พร้อมการวางตำแหน่งจุดหยิบ
อุตสาหกรรมเภสัชกรรมและการแพทย์
ในอุตสาหกรรมเภสัชกรรมและการแพทย์ ระบบการหยิบในถังแบบสุ่มเป็นสิ่งสำคัญสำหรับการจัดการกับรายการต่างๆ ในสภาพแวดล้อมที่มีความเร็วสูงซึ่งต้องการความแม่นยำ ตัวอย่างเช่น ผู้จัดจำหน่ายเภสัชกรรมจัดการกับภาชนะที่หลากหลายรวมถึงกล่องและขวดที่มีรูปร่าง ขนาด และสีที่แตกต่างกัน โดยประมาณห้าวัตถุในตำแหน่งและทิศทางที่สุ่มในแต่ละถัง ความท้าทายหลักคือการรักษาบาร์โค้ดของผลิตภัณฑ์ให้สามารถมองเห็นได้ในระหว่างการหยิบ เนื่องจากวัตถุต้องถูกวางระหว่างเครื่องอ่านบาร์โค้ดเพื่อการสแกน พื้นที่ทำงานมีขนาดจำกัด และหุ่นยนต์ต้องทำงานที่ความเร็วสูงเพื่อให้ทันตามเวลาในวงจรที่เข้มงวด ซึ่งเพิ่มความเสี่ยงในการชนกัน AccuPick ถูกนำมาใช้ในการแก้ไขปัญหานี้ โดยซอฟต์แวร์การวางแผนการเคลื่อนไหวคำนวณเส้นทางที่ปลอดภัยและปราศจากการชน ในขณะที่ AI ในตัวช่วยให้การตรวจจับมีความแม่นยำสูง ทำให้หุ่นยนต์สามารถหยิบวัตถุจากตำแหน่งใดๆ (ด้านบน ด้านข้าง หรือด้านล่าง) โดยไม่ปิดกั้นบาร์โค้ด หุ่นยนต์มีปลายหุ่นยนต์สองแบบ คือ หนึ่งมีถ้วยดูดขนาดใหญ่และอีกอันมีถ้วยดูดขนาดเล็ก และตามผลการตรวจจับวัตถุ ตำแหน่ง และประเภท (กล่องหรือขวด) จะมีการตั้งกฎเงื่อนไขที่เหมาะสมเพื่อให้มั่นใจว่าปลายหุ่นยนต์ที่ถูกต้องจะถูกเลือกสำหรับแต่ละกรณีของวัตถุ
พื้นฐานของระบบการหยิบในถังแบบสุ่ม
การสอบเทียบจุดศูนย์กลางเครื่องมือ (TCP)
การสอบเทียบ TCP ของหุ่นยนต์ต้องดำเนินการเมื่อได้เลือกตัวจับยึด (end-effector) สำหรับการใช้งานและติดตั้งบนฟลานจ์ของหุ่นยนต์ TCP จะทำหน้าที่เป็นจุดอ้างอิงสำหรับการสั่งการหุ่นยนต์ให้ไปยังตำแหน่งและการวางทิศทางที่แม่นยำของตัวจับยึด
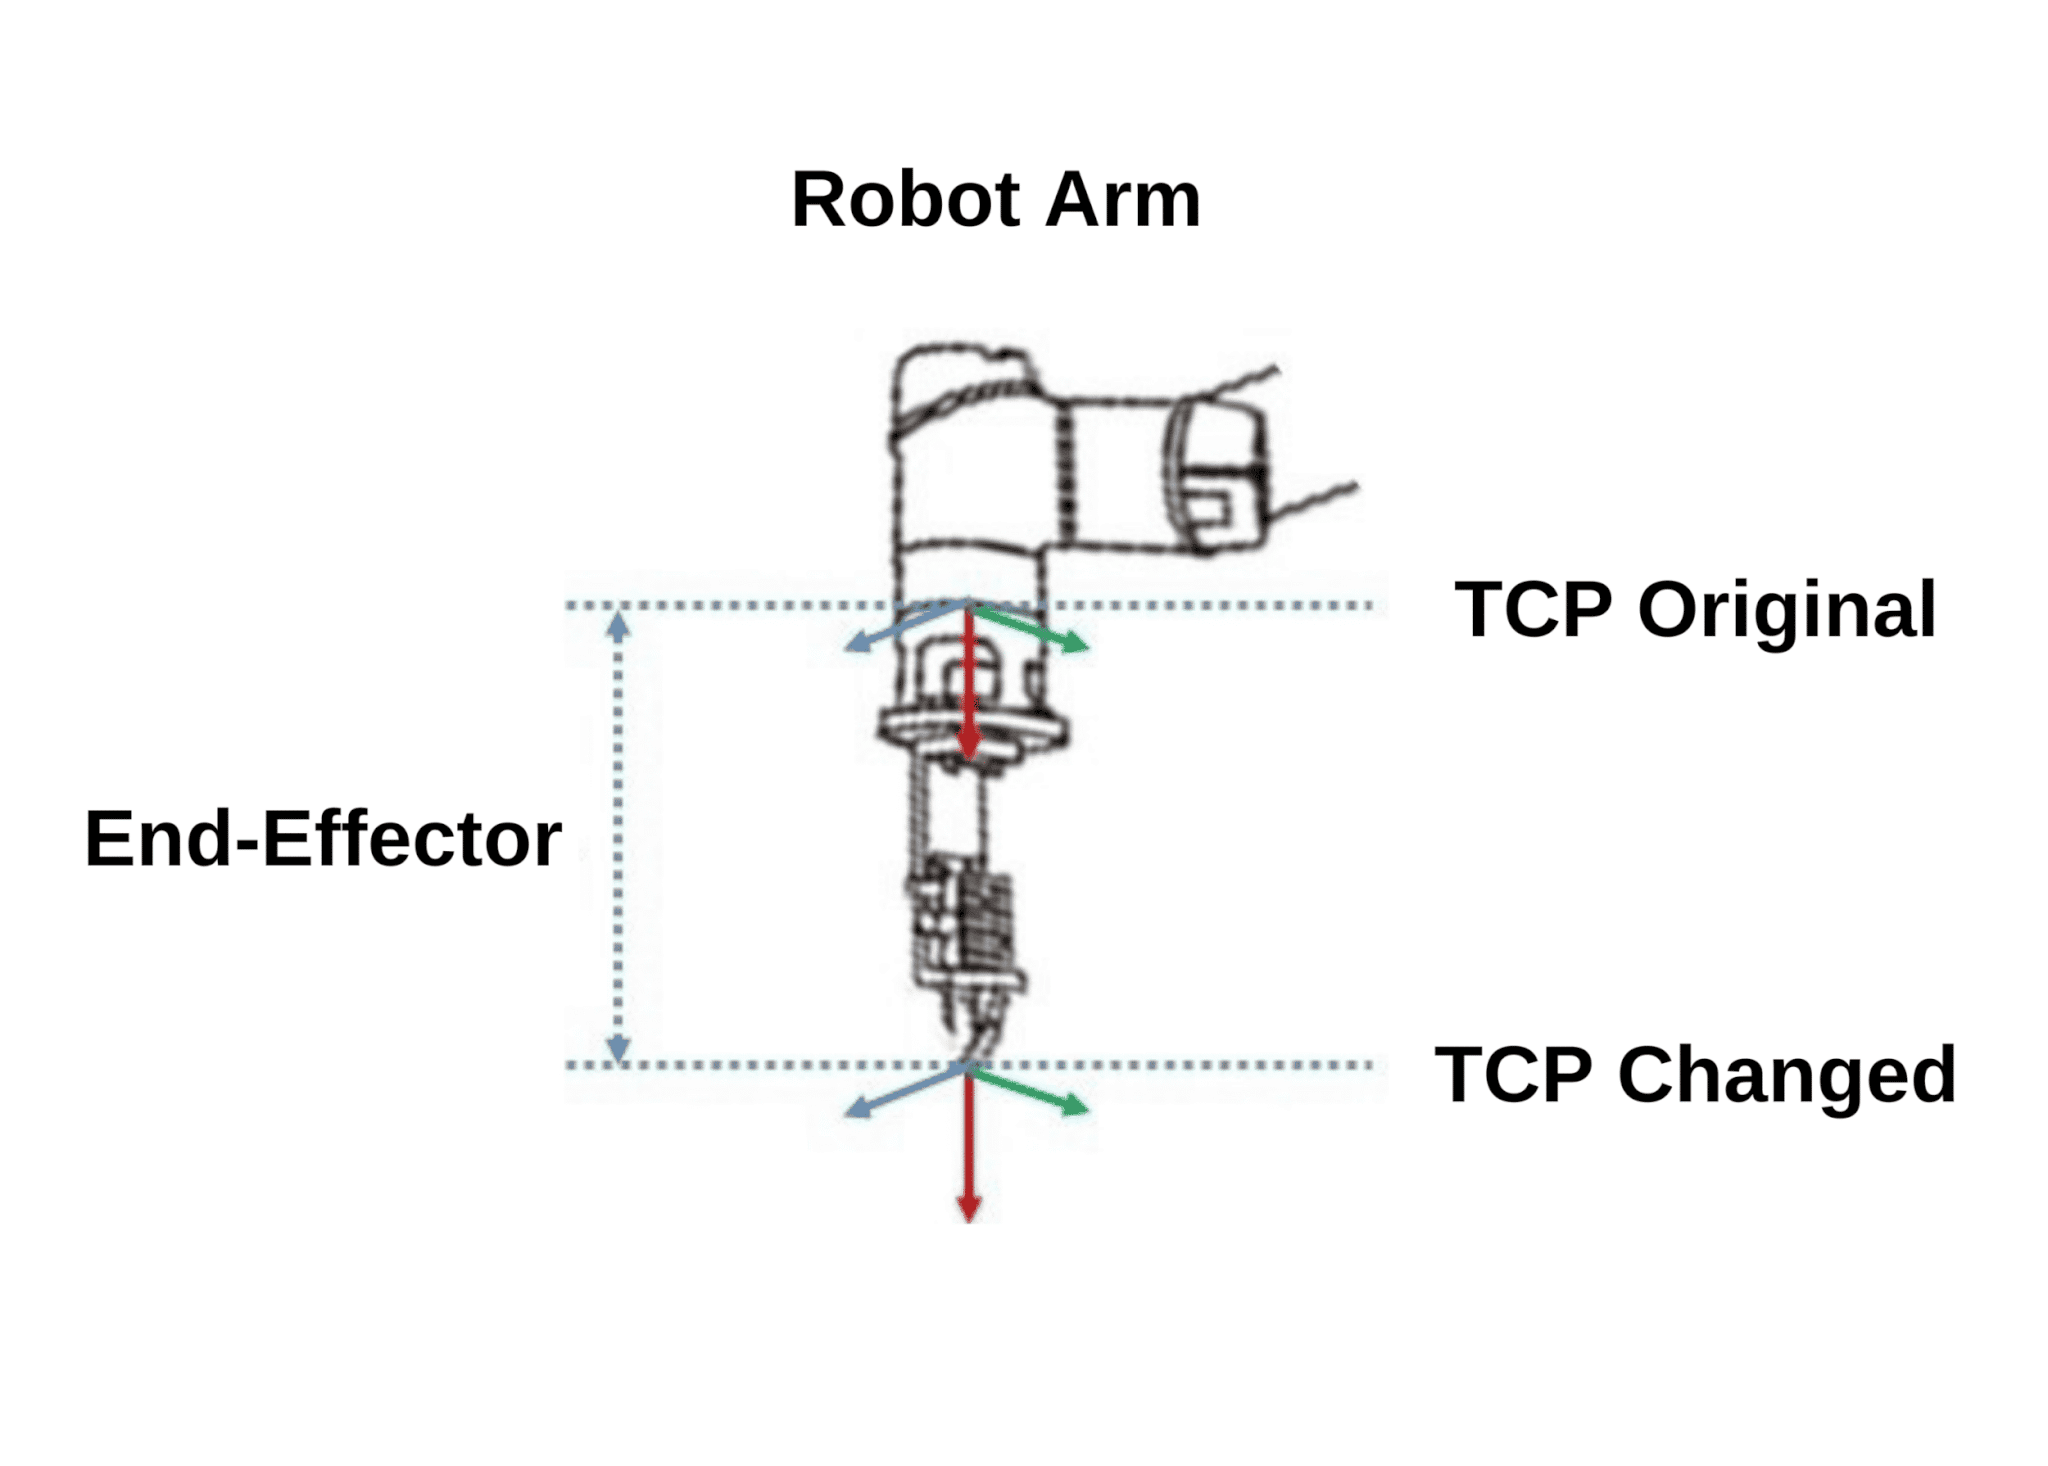
การสอบเทียบ TCP
การสอบเทียบระหว่างระบบมองเห็นและหุ่นยนต์
การสอบเทียบระหว่างระบบมองเห็นและหุ่นยนต์เป็นสิ่งสำคัญ เนื่องจากกล้อง 3D จะมีจุดกำเนิดของพิกัดที่ฐานของกล้อง และหุ่นยนต์จะมีจุดกำเนิดของพิกัดที่ฐานของหุ่นยนต์ การสอบเทียบช่วยให้หุ่นยนต์เข้าใจระบบพิกัดของกล้องและแปลงพิกัดเหล่านี้ให้เป็นพิกัดของหุ่นยนต์เอง ผลลัพธ์คือพิกัดตำแหน่งและการหมุนที่ส่งจากเครื่องสแกน 3D ไปยังหุ่นยนต์จะถูกตีความได้อย่างแม่นยำ ช่วยให้หุ่นยนต์สามารถไปถึงจุดที่ต้องการด้วยตำแหน่งและการหมุนที่ต้องการได้
การสแกน 3D และการตรวจจับวัตถุ
เครื่องสแกน 3D จะจับภาพ 2D และพิกัด 3D ของวัตถุในถัง ข้อมูลนี้จะใช้ในการสร้างจุดหยิบสำหรับวัตถุที่ตรงตามเกณฑ์พื้นฐานสำหรับการหยิบ เกณฑ์เหล่านี้อาจแตกต่างกันตามโครงการ แต่โดยทั่วไปจะรวมถึง:
• วัตถุที่อยู่บนพื้นผิวด้านบนของถัง
• วัตถุที่ไม่ได้ถูกบดบังหรือถูกบดบังเพียงเล็กน้อยโดยวัตถุอื่น
• คุณสมบัติที่มองเห็นได้ซึ่งช่วยในการกำหนดทิศทางการหยิบของวัตถุ
• วัตถุที่ถูกวางตำแหน่งและหมุนอย่างปลอดภัยเพื่อให้หุ่นยนต์หรือตัวจับยึดไม่ชนในระหว่างการหยิบ
• วัตถุที่อยู่บนพื้นผิวด้านบนของถัง
• วัตถุที่ไม่ได้ถูกบดบังหรือถูกบดบังเพียงเล็กน้อยโดยวัตถุอื่น
• คุณสมบัติที่มองเห็นได้ซึ่งช่วยในการกำหนดทิศทางการหยิบของวัตถุ
• วัตถุที่ถูกวางตำแหน่งและหมุนอย่างปลอดภัยเพื่อให้หุ่นยนต์หรือตัวจับยึดไม่ชนในระหว่างการหยิบ
การสร้างจุดหยิบและการดำเนินการ
จุดหยิบสำหรับแต่ละวัตถุจะรวมถึงพิกัดตำแหน่งและการหมุน เมื่อสร้างจุดหยิบแล้ว หุ่นยนต์จะได้รับจุดหยิบนี้ จากนั้นตัวควบคุมหุ่นยนต์จะคำนวณเส้นทางไปยังจุดนั้น สำหรับการใช้งานที่ท้าทายมากขึ้นในสภาพแวดล้อมที่ต้องการการหลีกเลี่ยงการชนกัน จำเป็นต้องใช้ซอฟต์แวร์การวางแผนการเคลื่อนไหวในการคำนวณเส้นทางที่ปลอดภัย เมื่อหุ่นยนต์ไปถึงจุดหยิบแล้ว มันจะหยิบวัตถุและนำไปวางในตำแหน่งหรือถังที่ต้องการ
การทำซ้ำรอบการทำงาน
เมื่อวัตถุทั้งหมดในรอบการทำงานปัจจุบันถูกหยิบและวางแล้ว รอบการทำงานใหม่จะเริ่มจากขั้นตอนการสแกน ซึ่งจะทำให้การทำงานดำเนินต่อไปจนกว่าถังจะว่าง
ความท้าทายและโซลูชันในการหยิบในถังแบบสุ่ม
ข้อกำหนดเวลารอบที่เข้มงวด
โครงการที่มีข้อกำหนดเวลารอบที่เข้มงวดจะเผชิญกับความท้าทายที่สำคัญ เนื่องจากทุกขั้นตอนต้องเสร็จสิ้นอย่างรวดเร็วเพื่อให้บรรลุเป้าหมายโดยรวม ปัจจัยสำคัญที่ต้องพิจารณามีดังนี้:
• เวลาในการจับภาพของกล้อง 3D: กล้อง 3D ต้องจับภาพทั้งภาพ 2D และจุดคลาวด์ 3D อย่างรวดเร็ว
• การสร้างภาพและจุดคลาวด์ 3D: อัลกอริธึมในการสร้างภาพ 2D และจุดคลาวด์ 3D ต้องมีประสิทธิภาพและได้รับการปรับแต่งให้เหมาะสม
• การระบุวัตถุ: อัลกอริธึมในการระบุวัตถุต้องรวดเร็ว การใช้ AI สามารถเพิ่มความเร็วและความแม่นยำได้อย่างมาก
• การกำหนดจุดหยิบ: อัลกอริธึมสำหรับการกำหนดจุดหยิบต้องรวดเร็ว สามารถใช้ AI ในการเพิ่มความเร็วได้
• การวางแผนการเคลื่อนไหว: ระบบการวางแผนการเคลื่อนไหวต้องคำนวณเส้นทางที่ปลอดภัยได้อย่างรวดเร็ว
• ความเร็วของหุ่นยนต์: หุ่นยนต์ต้องทำงานที่ความเร็วสูงเพื่อให้ตรงตามข้อกำหนดเวลารอบ
• การเลือกอุปกรณ์ปลายทาง: การเลือกอุปกรณ์ปลายทางที่เหมาะสมมีความสำคัญเพื่อหลีกเลี่ยงการหยิบผิดพลาดและให้แน่ใจว่าวัตถุจะไม่หลุดในระหว่างการเคลื่อนที่ของหุ่นยนต์
ความแม่นยำในการหยิบสูง
การบรรลุความแม่นยำในการหยิบสูงเป็นสิ่งสำคัญสำหรับการหยิบในถังแบบสุ่มที่มีประสิทธิภาพ ปัจจัยที่ต้องพิจารณามีดังนี้:
• การเลือกเครื่องสแกน 3D ที่เหมาะสม: การเลือกเครื่องสแกน 3D ที่เหมาะสมกับวัสดุของวัตถุ ระยะการทำงาน และขนาดของถังเป็นสิ่งจำเป็น
• ความละเอียดสูง: เครื่องสแกน 3D ควรมีความละเอียดสูงเพื่อการจับภาพที่ละเอียด
• การมองเห็นด้วยคอมพิวเตอร์และการประมวลผลภาพล่วงหน้า: การใช้เทคนิคการมองเห็นด้วยคอมพิวเตอร์ขั้นสูงและการประมวลผลภาพล่วงหน้าสามารถเพิ่มความแม่นยำได้อย่างมาก
• AI สำหรับการตรวจจับวัตถุ: การเลือกอัลกอริธึม AI ที่ถูกต้องสามารถปรับปรุงความแม่นยำในการตรวจจับวัตถุได้
• AI สำหรับการกำหนดจุดหยิบ: วิธีการจับคู่ 3D ด้วย AI สามารถปรับปรุงความแม่นยำในการกำหนดจุดหยิบได้
• การปรับแต่ง: การปรับแต่งเครื่องสแกน 3D พารามิเตอร์ เทคนิคการประมวลผลภาพล่วงหน้า อัลกอริธึมการตรวจจับ 2D AI และวิธีการจับคู่ 3D สำหรับการกำหนดจุดหยิบเป็นสิ่งสำคัญสำหรับการทำงานที่มีประสิทธิภาพสูงสุด
• สภาพแสงที่เสถียร: การรักษาสภาพแสงที่เสถียรเป็นสิ่งสำคัญเพื่อให้ได้ผลลัพธ์ที่สม่ำเสมอ
ทิศทางของวัตถุแบบสุ่ม
วัตถุในถังมักมีการจัดเรียงแบบสุ่ม ทิศทางที่ไม่รู้จัก และตำแหน่งที่ไม่เป็นระเบียบ ความสุ่มนี้อาจทำให้วัตถุชนกันและขัดขวางการหยิบกันได้ เพื่อเอาชนะความท้าทายเหล่านี้สามารถใช้กลยุทธ์หลายประการ:
• วิธีการแบบชั้นต่อชั้น: สแกนและหยิบวัตถุที่เหมาะสมที่สุด จากนั้นทำการสแกนซ้ำเพื่อเริ่มขั้นตอนถัดไป โดยทำทีละชั้น
• เครื่องเขย่าถัง: ใช้เครื่องเขย่าถังเพื่อเปลี่ยนตำแหน่งของวัตถุ
• การหยิบแบบสองขั้นตอน: หยิบวัตถุให้มีประสิทธิภาพที่สุดก่อน แล้วจึงแยกมันออกที่สถานีรองโดยไม่มีวัตถุอื่นๆ เพื่อการหยิบที่แม่นยำยิ่งขึ้น
• การเลือกอุปกรณ์ปลายทาง: การเลือกอุปกรณ์ปลายทางที่ถูกต้องมีความสำคัญในการเพิ่มโอกาสในการหยิบวัตถุสำเร็จในสถานการณ์ที่ท้าทาย
• การออกแบบถัง: การออกแบบถังมีความสำคัญ สำหรับบางแอปพลิเคชัน การใช้รูปทรงถังเป็นพีระมิดตัดกลับอาจเป็นทางออกที่มีประสิทธิภาพ
ความแม่นยำในการหยิบที่ไม่สมบูรณ์
แม้ว่าเทคโนโลยีการมองเห็นขั้นสูงจะมีความสามารถ แต่ความแม่นยำในการหยิบอาจไม่ได้ผล 100% วัตถุที่อยู่ที่ก้น ขอบ หรือมุมของถังอาจไม่ถูกหยิบเนื่องจากตำแหน่งที่ตั้ง ในกรณีเหล่านี้ การใช้เครื่องเขย่าถังเพื่อปรับตำแหน่งของวัตถุให้ไปอยู่ในพื้นที่ที่สามารถเข้าถึงได้ภายในถังสามารถเป็นทางออกที่มีประสิทธิภาพ
พื้นที่ทำงานจำกัดและความเร็วของหุ่นยนต์สูง
ในพื้นที่แคบที่ต้องการการเคลื่อนไหวของหุ่นยนต์ที่มีความเร็วสูง ซอฟต์แวร์การวางแผนการเคลื่อนไหวเป็นสิ่งสำคัญ จำเป็นต้องมีไฟล์ CAD แบบเบาของพื้นที่ทำงานและอุปกรณ์ปลายทาง ซึ่งควรรวมถึงโมเดลของหุ่นยนต์เพื่อจำลองเส้นทางที่เป็นไปได้และคำนวณเส้นทางที่ปลอดภัยที่สุด
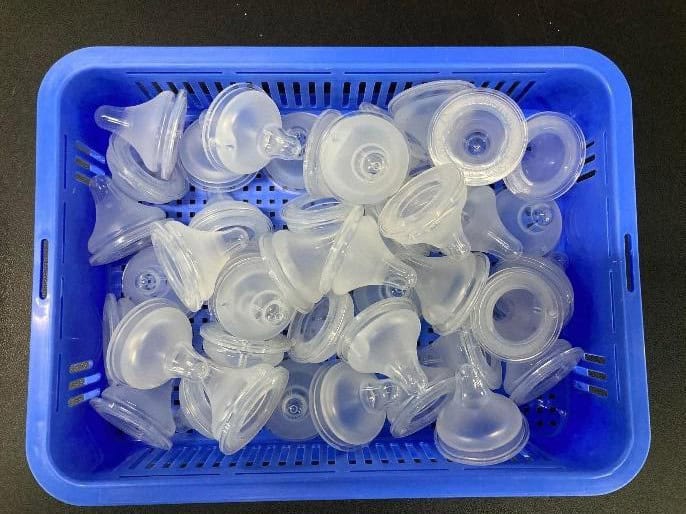
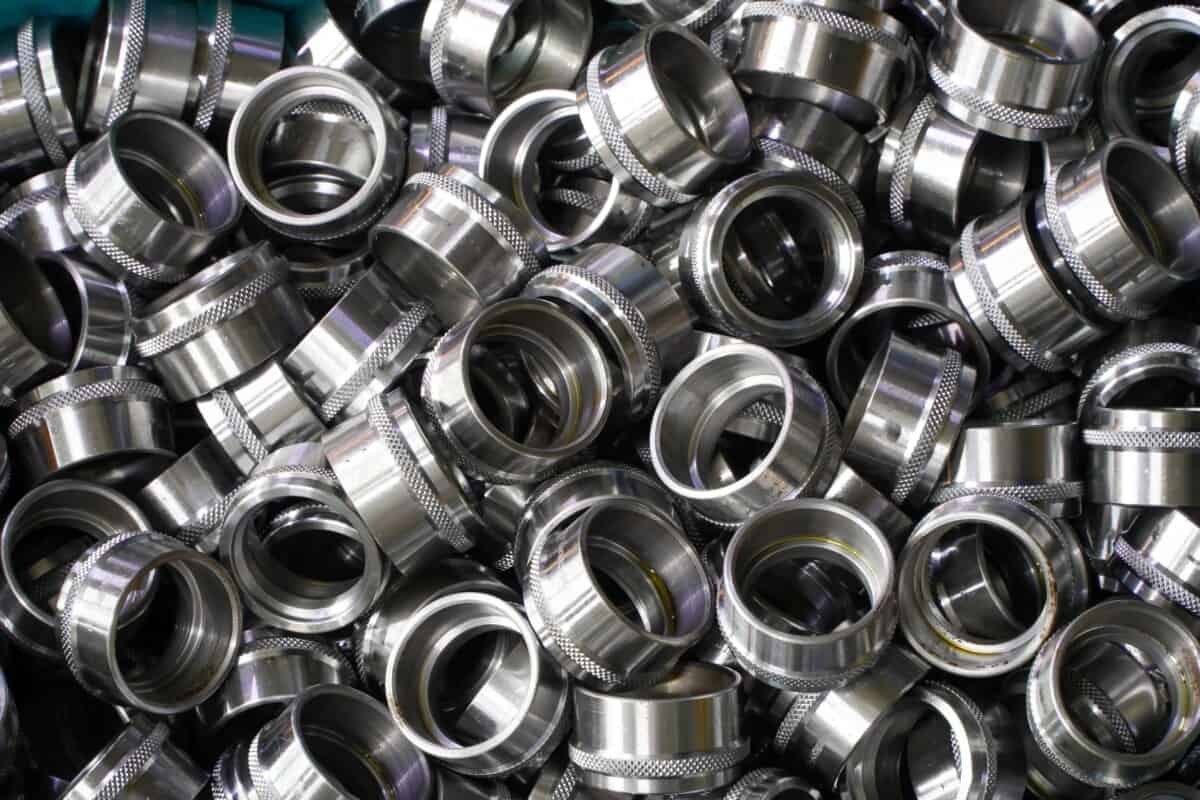
วัตถุที่ใสหรือเป็นโลหะเงา
วัตถุที่ใสหรือโลหะเงาจะมีความท้าทายเพิ่มเติมในการสร้างจุดคลาวด์ที่แม่นยำสำหรับการกำหนดจุดหยิบ โซลูชันรวมถึงการใช้ AI, การมองเห็นด้วยคอมพิวเตอร์ และเทคนิคการประมวลผลภาพล่วงหน้า รวมทั้งการใช้เครื่องสแกน 3D ที่มีคุณภาพสูง การรวมวิธีการเช่น การมองเห็นแบบสเตอริโอและแสงจากโปรเจคเตอร์ที่มีโครงสร้าง พร้อมตัวเลือกของสีแสงที่ต่างกัน ความละเอียดสูง และความเข้มแสงที่เพิ่มขึ้นสามารถช่วยในการแก้ปัญหาเหล่านี้ได้อย่างมีประสิทธิภาพ
การหยิบในถังแบบสุ่มโดยใช้ AI
AI มีบทบาทสำคัญในการตรวจจับคุณภาพสูงและการกำหนดจุดหยิบที่แม่นยำในขณะที่รักษารอบเวลาที่แข่งขันได้ในแอปพลิเคชันอุตสาหกรรม เมื่อรวมกับการมองเห็นด้วยคอมพิวเตอร์และเทคนิคการประมวลผลภาพล่วงหน้า AI สามารถปรับตัวให้เข้ากับสภาพแวดล้อมต่างๆ และการจัดวางทิศทางของวัตถุ ความสามารถในการปรับตัวนี้ทำให้ AI เหมาะสมอย่างยิ่งสำหรับการหยิบในถังแบบสุ่ม ซึ่งวัตถุมักจะถูกจัดวางแบบสุ่ม โมเดล AI ที่พัฒนาเพื่อใช้ในกรณีเหล่านี้ควรมีความทนทานและยืดหยุ่น สามารถจัดการกับความท้าทายในการหยิบที่หลากหลายได้
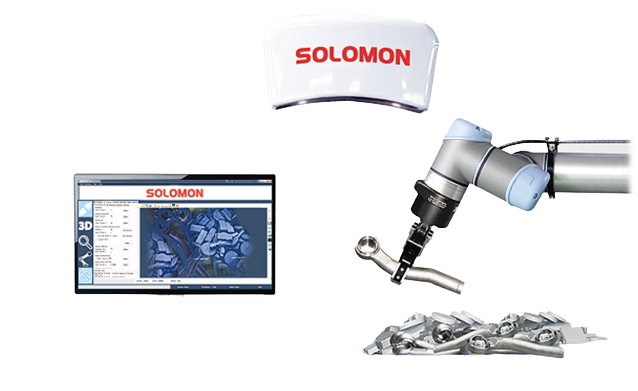
การหยิบในถังแบบสุ่มที่ขับเคลื่อนด้วย AI และระบบมองเห็นขั้นสูงกำลังเปลี่ยนแปลงอัตโนมัติในอุตสาหกรรมต่างๆ สำรวจวิธีที่ โซลูชัน AI และการมองเห็น 3D ของ Solomon สามารถช่วยเพิ่มประสิทธิภาพการดำเนินงานของคุณได้