Guide complet de la prise aléatoire dans les bacs
Guide complet de la prise aléatoire dans les bacs
Qu’est-ce que la prise aléatoire dans les bacs ?
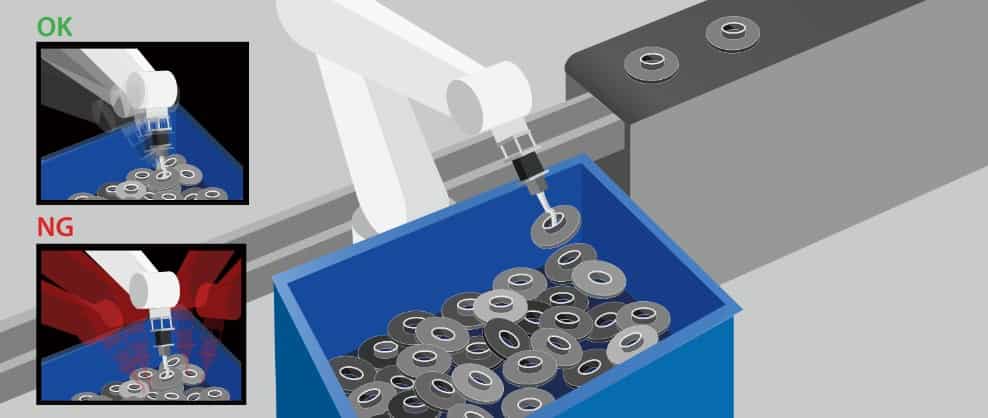
La prise aléatoire dans les bacs est une tâche d’automatisation robotique dans laquelle un robot, aidé par une caméra 3D, prélève des objets disposés de manière aléatoire, avec des orientations inconnues et des positions non structurées, dans un bac ou un conteneur. Ce processus est généralement mis en œuvre dans les environnements de fabrication et d’entrepôt, avec pour objectif principal d’automatiser la récupération d’articles à partir d’un tas aléatoire ou non structuré.
Aperçus d’experts de William Lemus,
Responsable des applications sur le terrain à l’étranger,
Solomon Technology Corporation
Industries et exemples de la prise aléatoire dans les bacs
La prise aléatoire dans les bacs est indispensable dans les industries où la gestion et le tri des objets dans des bacs ou des conteneurs sont répétitifs, nécessitent beaucoup de travail et prennent du temps. Vous trouverez ci-dessous plusieurs exemples d’applications de prélèvement de bacs dans divers secteurs.
Prise aléatoire d’objets métalliques
Logistique
Dans la logistique et les entrepôts, la prise aléatoire dans les bacs est utilisée pour trier et manipuler de nombreux colis placés de manière aléatoire dans les bacs. Par exemple, dans un projet pour une plateforme mondiale de commerce électronique, des colis assortis ont été pris dans des bacs et placés sur un tapis roulant à grande vitesse. Le principal défi était de maintenir des vitesses de prélèvement rapides tout en manipulant les colis lourds de manière sûre pour éviter les erreurs de manipulation ou les dommages. La solution d’IA de Solomon a permis au système de fonctionner rapidement, répondant aux exigences de débit tout en assurant une manipulation précise et sûre des colis de tailles et de poids variés.
Automobile
Dans l’industrie automobile, la prise aléatoire dans les bacs est utilisée pour manipuler et trier les composants automobiles. Le principal défi pour les systèmes de prise aléatoire est d’obtenir une grande précision pour s’assurer que chaque pièce est correctement classée, prise et correctement empilée. Dans un projet pour un grand constructeur automobile japonais, AccuPick a été utilisé pour manipuler précisément les pièces automobiles, évitant ainsi les erreurs et les défauts dans l’assemblage et le placement, améliorant ainsi l’efficacité globale.
Alimentation et Boissons
Dans l’industrie alimentaire, la prise aléatoire dans les bacs joue un rôle crucial dans l’automatisation du tri et de la manipulation des produits alimentaires, améliorant considérablement l’efficacité opérationnelle. L’un des projets notables de Solomon dans ce secteur a impliqué une collaboration avec une entreprise multinationale de confiserie de premier plan pour prendre des biscuits emballés dans des bacs et les transférer sur un tapis roulant. Le principal défi était le temps de cycle, car le système devait prendre et placer environ 30 à 35 biscuits par minute. L’automatisation a été mise en œuvre pour réduire la charge physique sur les opérateurs, minimisant ainsi le risque de blessures musculosquelettiques, améliorant finalement à la fois la sécurité au travail et l’efficacité de la ligne de production.
Fabrication
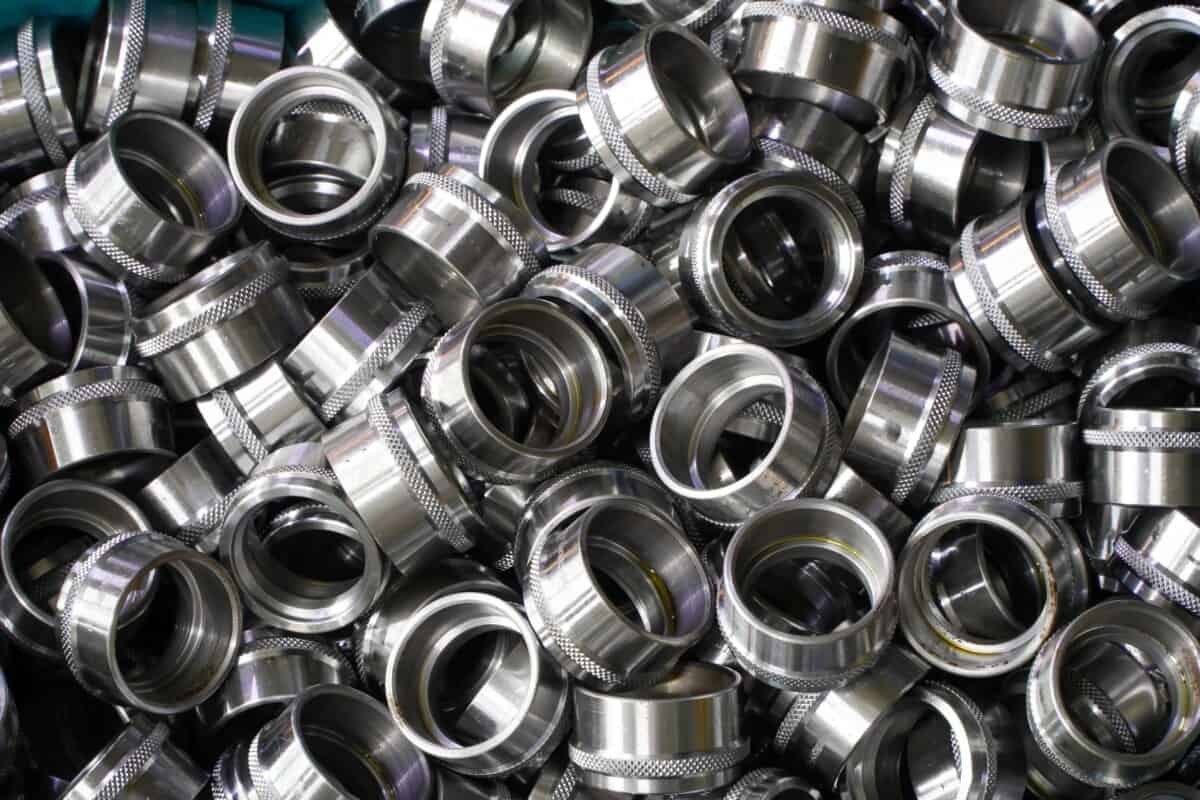
La prise aléatoire dans les bacs est largement utilisée dans la fabrication pour prendre et trier divers composants. Un producteur leader de robots industriels et de machines d’automatisation avait besoin d’une prise aléatoire à grande vitesse d’objets métalliques spécifiques. Les principaux défis étaient les exigences strictes en matière de temps de cycle et de précision. Les objets devaient être empilés à la station de dépose, et toute erreur de précision dans la prise entraînerait une mauvaise empilement. Les objets pouvaient être positionnés soit par vue de dessus, soit par vue de dos, avec des angles d’inclinaison variables, nécessitant que l’IA détecte avec précision chaque côté et son angle pour un placement précis. La surface brillante des objets métalliques représentait un défi supplémentaire pour les caméras 3D en raison des reflets lumineux, ce qui pouvait déformer à la fois l’image 2D et le nuage de points 3D, réduisant la précision de la prise. Pour surmonter cela, une caméra industrielle 3D SolScan équipée d’une lumière verte a été utilisée au lieu de la lumière blanche habituelle.
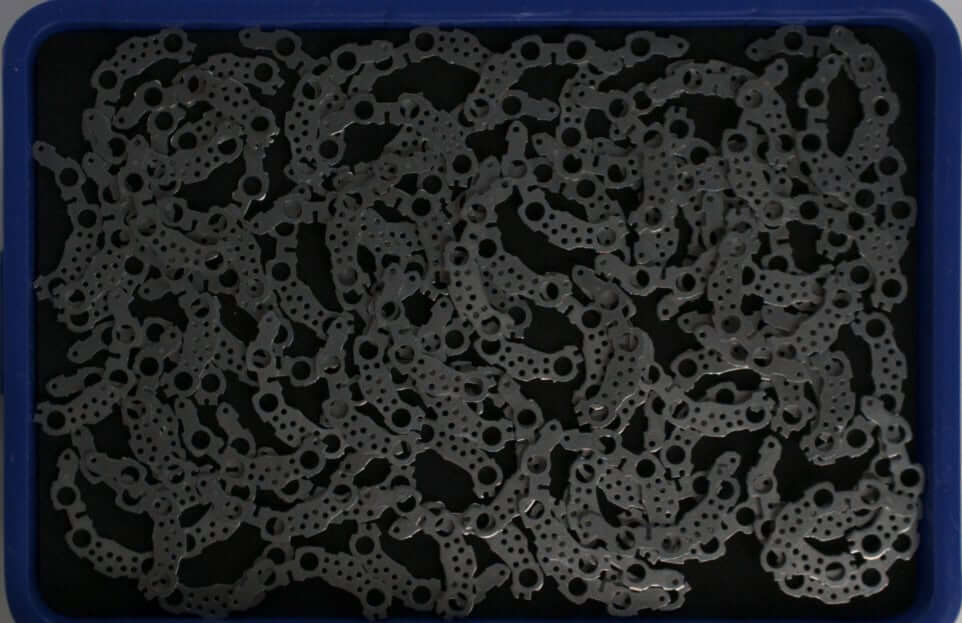
Image 2D originale
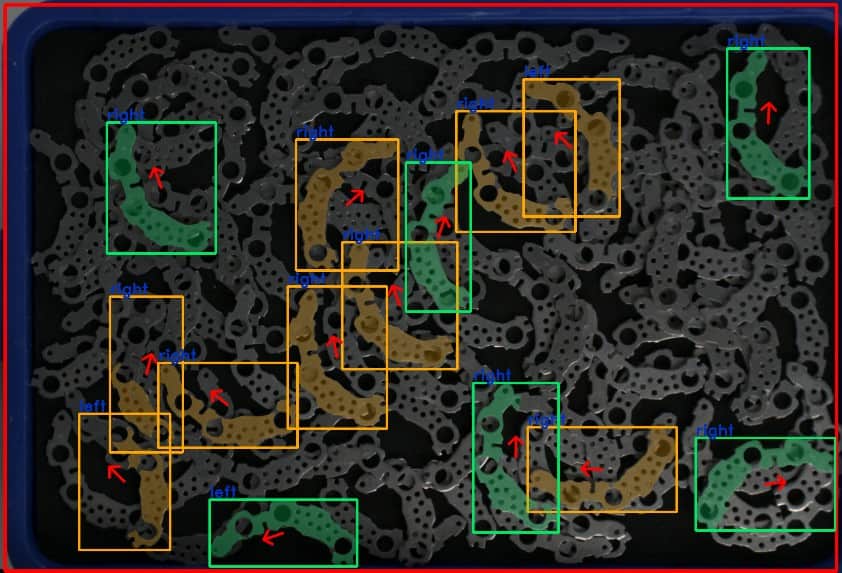
Détection 2D avec reconnaissance d’angle
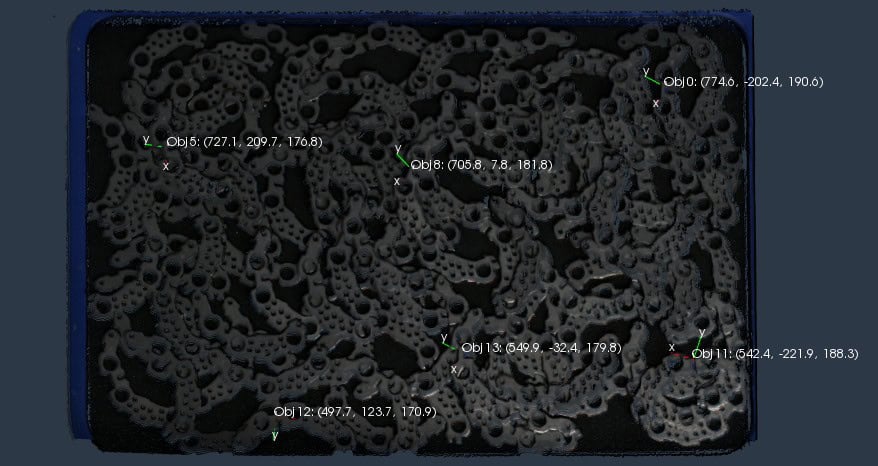
Nuage de points 3D avec placement du point de prise
Pharmaceutique et Médical
Dans l’industrie pharmaceutique et médicale, les systèmes de prise aléatoire dans les bacs sont essentiels pour manipuler divers articles dans des environnements à grande vitesse où la précision est cruciale. Dans ce cas, un distributeur pharmaceutique gérait divers conteneurs, y compris des boîtes et des bouteilles de différentes formes, tailles et couleurs, avec environ cinq objets dans des positions et orientations aléatoires par bac. Le principal défi était de garantir que le code-barres du produit reste visible pendant la prise, car les articles devaient être positionnés entre les lecteurs de codes-barres pour être scannés. La zone de travail était limitée, et les robots devaient fonctionner à grande vitesse pour répondre aux exigences strictes en matière de temps de cycle, augmentant ainsi le risque de collisions. AccuPick a été utilisé pour résoudre ce problème. Son logiciel de planification des mouvements a calculé des trajectoires sûres, sans collision, tandis que l’IA intégrée permettait une détection de haute précision, permettant au robot de prendre des objets depuis n’importe quelle position (dessus, côté ou dessous) sans obstruer le code-barres. Deux effecteurs de robots distincts—l’un avec une grande ventouse et l’autre avec une petite ventouse—ont été utilisés, et en fonction des résultats de détection des objets, de la position et du type (boîte ou bouteille), des conditions stratégiques et des règles ont été établies pour s’assurer que l’effecteur approprié était sélectionné pour chaque cas spécifique d’objet.
Essentiels du Système de Prise Aléatoire dans les Bacs
Calibration du Point Central de l’Outil (TCP)
La calibration TCP du robot doit être effectuée une fois qu’un effecteur final est sélectionné pour l’application et monté sur la bride du robot. Le TCP sert de point de référence pour indiquer au robot la position et l’orientation précises de l’effecteur final.
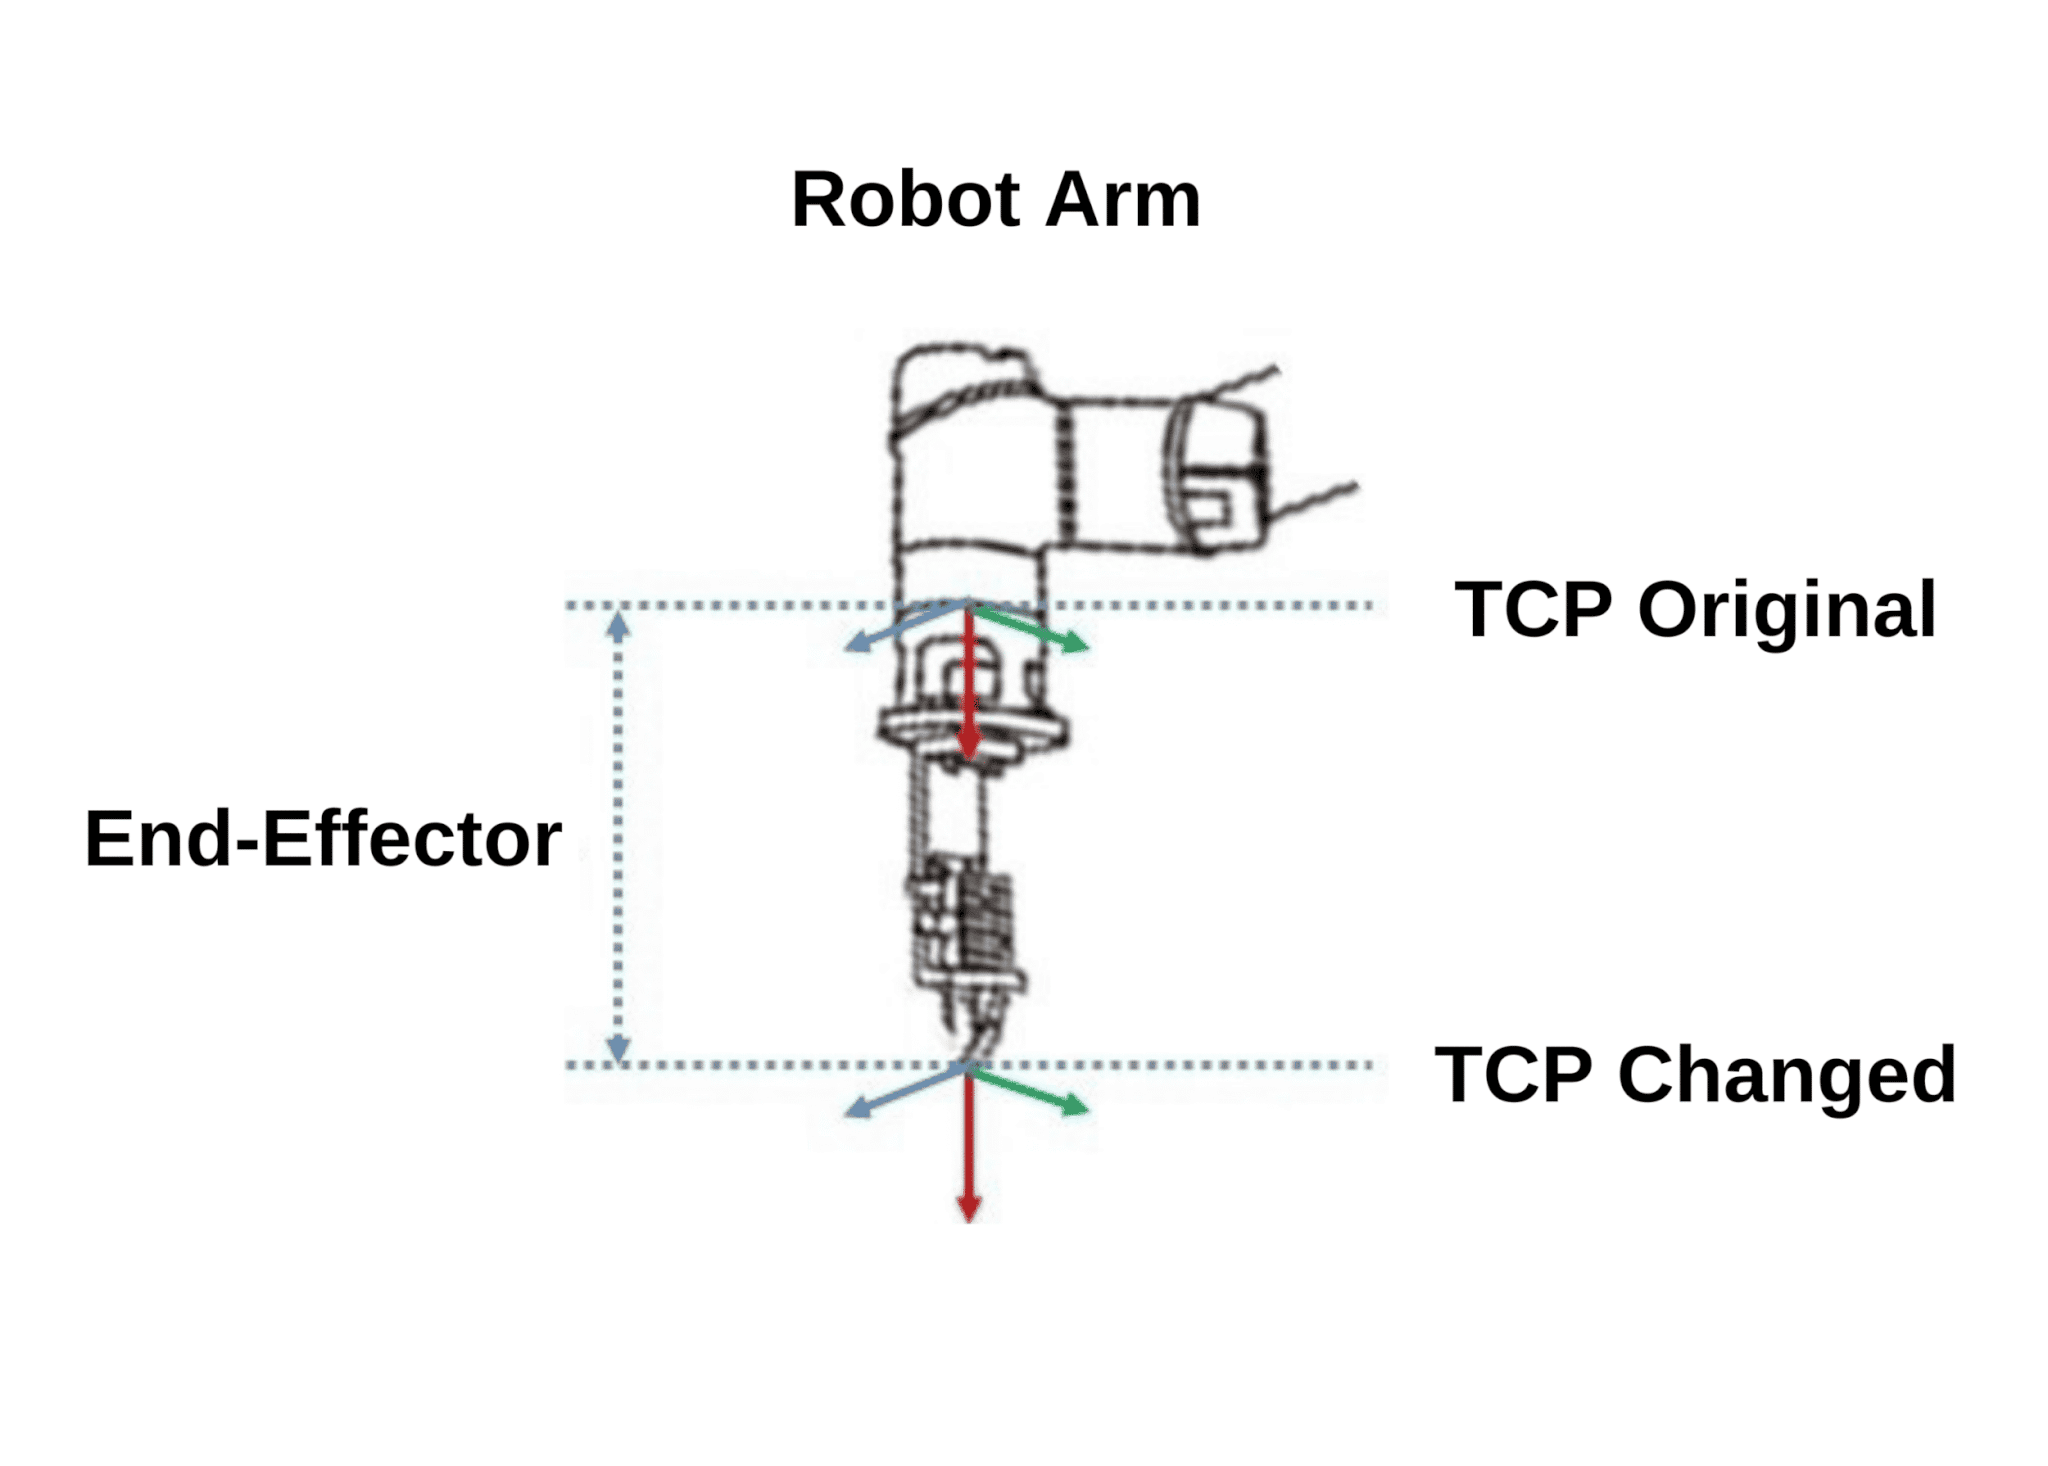
Calibration TCP
Calibration Vision-Robot
La calibration entre le système de vision et le robot est essentielle. Comme la caméra 3D a son origine de coordonnées située à la base de la caméra et le robot a son origine de coordonnées à la base du robot, la calibration permet au robot de comprendre le système de coordonnées de la caméra et de convertir ces coordonnées en ses propres coordonnées. En conséquence, toutes les coordonnées positionnelles et rotationnelles envoyées du scanner 3D au robot seront interprétées avec précision, permettant au robot d’atteindre le point spécifique avec la position et la rotation requises.
Scan 3D et Détection d’Objets
Le scanner 3D capture à la fois des images 2D et des nuages de points 3D des objets dans le bac. Ces données sont utilisées pour générer un point de prise pour les objets qui répondent aux critères de base pour la prise. Ces critères peuvent varier selon le projet, mais incluent généralement :
• Objets situés sur la surface supérieure du bac.
• Objets non occultés ou légèrement occultés par d’autres éléments.
• Caractéristiques visibles qui aident à déterminer l’orientation de prise de l’objet.
• Objets positionnés et orientés de manière sécurisée pour garantir que le robot ou son effecteur final ne heurteront pas pendant la prise.
Génération et Exécution du Point de Prise
Le point de prise pour chaque objet inclut généralement des coordonnées positionnelles et rotationnelles. Une fois généré, le robot reçoit ce point de prise. Ensuite, le contrôleur du robot calcule la trajectoire pour l’atteindre. Pour les applications plus complexes dans des environnements nécessitant l’évitement de collisions, un logiciel de planification des mouvements est nécessaire pour calculer une trajectoire sûre. Une fois le point de prise atteint, le robot prend l’objet et le dépose dans l’emplacement ou le bac désiré.
Répétition du Cycle
Une fois que tous les objets détectés dans le cycle actuel ont été pris et déposés, un nouveau cycle commence à partir de l’étape de scan. Cela garantit un fonctionnement continu jusqu’à ce que le bac soit vide.
Défis et Solutions de la Prise Aléatoire dans les Bacs
Exigences Strictes de Temps de Cycle
Les projets avec des exigences strictes de temps de cycle font face à des défis importants, car chaque étape doit être réalisée rapidement pour atteindre les objectifs globaux. Voici les principales considérations :
• Temps de Capture de la Caméra 3D : La caméra 3D doit rapidement capturer à la fois des images 2D et des nuages de points 3D.
• Génération d’Images et de Nuages de Points : Les algorithmes pour générer les images 2D et les nuages de points 3D doivent être efficaces et optimisés.
• Identification des Objets : L’algorithme d’identification des objets doit être rapide ; l’utilisation de l’IA peut considérablement améliorer la vitesse et la précision.
• Placement des Points de Prise : L’algorithme de détermination des points de prise doit être rapide. L’IA peut être utilisée ici pour atteindre une grande vitesse.
• Planification de Mouvement : Le système de planification de mouvement doit rapidement calculer des trajectoires sûres.
• Vitesse du Robot : Le robot lui-même doit fonctionner à grande vitesse pour répondre aux exigences du temps de cycle.
• Sélection de l’Effecteur Final : Le choix de l’effecteur final approprié est crucial pour minimiser les prises ratées et garantir que les objets restent en sécurité pendant les mouvements robotiques.
Haute Précision de Prise
Atteindre une haute précision de prise est essentiel pour un ramassage aléatoire efficace. Les principales considérations incluent :
• Scanner 3D approprié : Sélectionner un scanner 3D adapté au matériau de l’objet, à la distance de travail et aux dimensions du bac est essentiel.
• Haute résolution : Le scanner 3D doit disposer d’une haute résolution pour une capture détaillée.
• Vision par ordinateur et prétraitement des images : L’utilisation de techniques avancées de vision par ordinateur et de prétraitement des images peut améliorer considérablement la précision.
• IA pour la détection des objets : Sélectionner le bon algorithme d’IA peut améliorer la précision de la détection des objets.
• IA pour le placement des points de prise : Les méthodes d’appariement 3D par IA peuvent affiner la précision du placement des points de prise.
• Ajustement fin : Un ajustement fin des paramètres du scanner 3D, des techniques de prétraitement des images, des algorithmes de détection 2D et des méthodes d’appariement 3D pour le placement des points de prise est essentiel pour des performances optimales.
• Environnement lumineux stable : Garantir un environnement lumineux stable est important pour obtenir des résultats cohérents.
Orientation aléatoire des objets
Les objets dans les bacs ont souvent des arrangements aléatoires, des orientations inconnues et des positions non structurées. Cette aléa peut faire en sorte que les objets se bloquent mutuellement. Pour surmonter ces défis, plusieurs stratégies peuvent être employées :
• Approche couche par couche : Scanner et prendre les objets les plus adaptés, puis rescanner pour lancer la prochaine itération, procéder couche par couche.
• Secoueur de bac : Utiliser un secoueur de bac pour modifier les positions des objets.
• Ramassage en deux étapes : D’abord, prendre l’objet de manière aussi efficace que possible, puis le séparer à une station secondaire sans autres objets pour un retrait plus précis.
• Effecteur terminal : La sélection correcte de l’effecteur terminal est cruciale pour augmenter les chances de réussite des prises dans des scénarios difficiles.
• Conception du bac : La conception du bac est essentielle. Pour certaines applications, une forme de bac en pyramide tronquée inversée peut offrir une solution efficace.
Précision de ramassage incomplète
Malgré les capacités des systèmes de vision avancés, la précision de la prise peut ne pas être de 100 %. Les objets positionnés au fond, sur les bords ou dans les coins du bac peuvent rester non ramassés en raison de leur emplacement. Dans ces cas, l’utilisation d’un secoueur de bac pour repositionner les objets dans des zones plus accessibles peut être une solution efficace.
Espace de travail limité et haute vitesse du robot
Dans des espaces confinés où des mouvements de robot à grande vitesse sont nécessaires, le logiciel de planification des mouvements est essentiel. Un fichier CAD léger de l’espace de travail et de l’effecteur terminal est nécessaire, qui doit inclure le modèle du robot pour simuler les trajectoires potentielles et calculer le chemin le plus sûr.
Objets transparents ou brillants
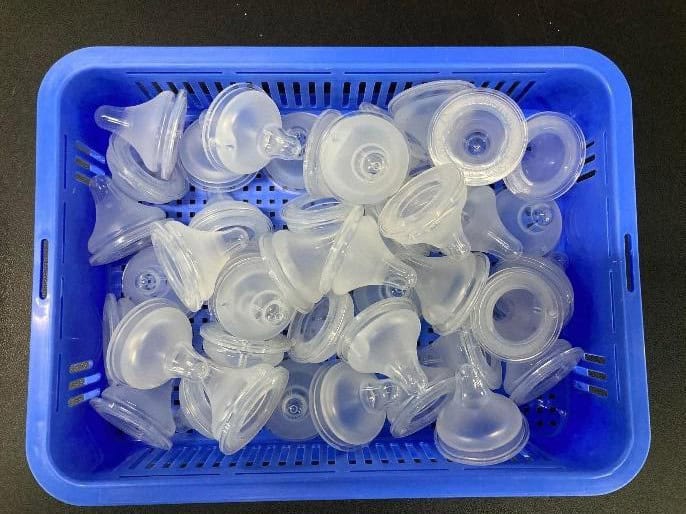
Les objets transparents ou métalliques brillants posent des défis supplémentaires pour générer un nuage de points précis pour le placement des points de prise. Les solutions incluent l’utilisation de l’IA, de la vision par ordinateur, des techniques de prétraitement d’images, ainsi que l’utilisation d’un scanner 3D de haute qualité. La combinaison de méthodes telles que la vision stéréo et la lumière structurée du projecteur, avec des options pour différentes couleurs de lumière, une haute résolution et une intensité lumineuse accrue, peut aider efficacement à relever ces défis.
Ramassage Aléatoire dans les Bacs avec l’IA
L’IA joue un rôle essentiel dans l’obtention d’une détection de haute qualité et d’un placement précis des points de prise tout en maintenant des temps de cycle compétitifs dans les applications industrielles. Lorsqu’elle est combinée avec des techniques de vision par ordinateur et de prétraitement d’image, l’IA peut s’adapter à diverses conditions environnementales et orientations d’objets. Cette capacité d’adaptation rend l’IA particulièrement adaptée aux applications de ramassage aléatoire dans les bacs, où les objets sont disposés de manière aléatoire. Les modèles d’IA développés pour ces scénarios doivent être robustes et flexibles, capables de relever les défis divers du ramassage.
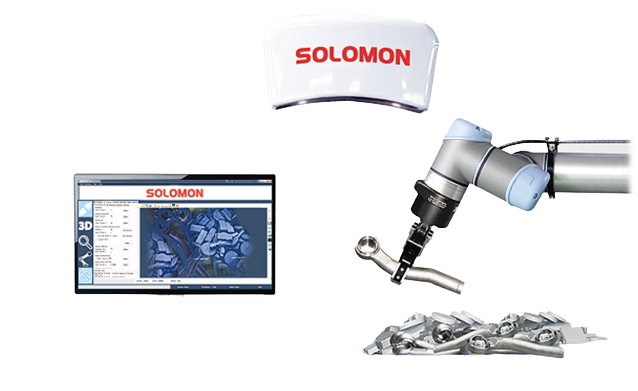
Le ramassage aléatoire dans les bacs, propulsé par l’IA et les systèmes de vision avancés, transforme l’automatisation industrielle dans divers secteurs. Découvrez comment les solutions d’IA et de vision 3D de Solomon peuvent optimiser vos opérations.